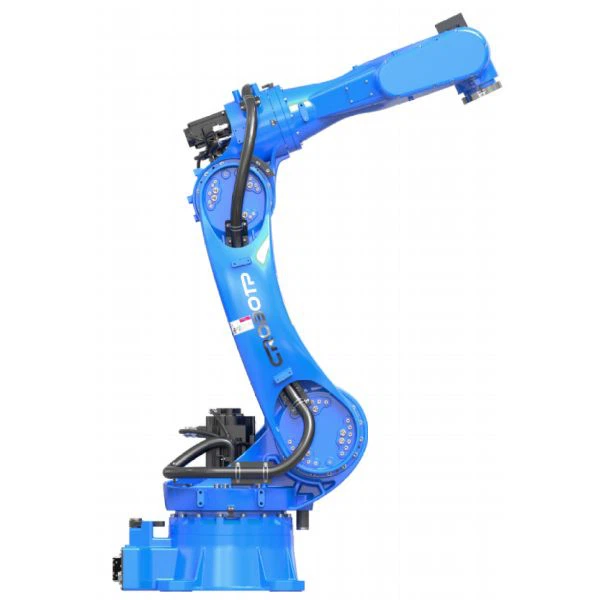
Produkto pristatymas
CRP-RA21-70T5RA21 yra skirtas pramoniniam apdorojimui, kai reikia perkelti ruošinį iš vienos apibrėžtos padėties į kitą. Jo vidinis kabelis ir oro linijos maršrutas bei dvi rezervuotos φ10 mm dujų jungtys padeda integruoti pneumatinius įrankius. Išvardytos tvirtinimo parinktys leidžia naudoti robotą skirtingais gamybos elementų išdėstymais.
Paskelbtos specifikacijos apima ±0,05 mm pakartotinio padėties nustatymo tikslumą, IP54 roboto korpusą ir IP67 riešą. Toliau pateiktose techninėse lentelėse ir brėžiniuose pateikiama pagrindinė informacija apie pradinį įrangos pasirinkimą ir išdėstymo planavimą.
Taikymo scenarijai
Medžiagų perkėlimas tarp gamybos stočių
Perkelkite ruošinius tarp nustatytų gamybos proceso etapų. Planuodami kamerą, nustatykite paėmimo ir išdėstymo vietas, ruošinio orientaciją ir atstumą aplink netoliese esančią įrangą.
Mašinos pakrovimas ir iškrovimas
Padėkite ruošinius prie mašinos sąsajų, kad galėtumėte pakrauti arba išimti. Mašinos atidarymas, tvirtinimo vieta, prieigos kelias ir reikalinga ciklo trukmė turėtų būti įtraukti į pradinę galimybių peržiūrą.
Pakavimas ir dėjimas į padėklus
Supakuotus produktus ar dėžes tvarkykite pakavimo ir padėklų dėtuvėse. Siūlomas krovimo modelis, gaminio matmenys, griebtuvo konstrukcija ir bendra apkrova lemia tvarkymo reikalavimus ir darbo vietas.
Surinkimas ir šlifavimas
Originalioje gaminio informacijoje taip pat nurodytas surinkimas ir šlifavimas. Šioms programoms reikia atskirai peržiūrėti įrankį, judėjimo kelią, proceso jėgas ir darbo sąlygas prieš pasirenkant robotą užduočiai atlikti.
Roboto techninės specifikacijos
Bendrosios roboto specifikacijos
|
Parametras |
Specifikacija |
|
Modelis |
CRP-RA21-70T5RA21 |
|
Rankos forma |
Vertikalios kelios jungtys |
|
Laisvės laipsnis |
5 axis |
|
Maksimali naudingoji apkrova |
70kg |
|
Maksimalus pasiekiamumo atstumas |
2130mm |
|
Pakartotinis padėties nustatymo tikslumas |
±0,05 mm |
|
Roboto kūno svoris |
540kg |
|
Diegimo režimas |
Įžeminimas, montavimas aukštyn kojomis, montavimas prie sienos |
|
Elektros spintelės konfigūracija |
G15A |
Ašies judėjimo ir apkrovos specifikacijos
|
Ašis |
Maksimali kelionė |
Maksimalus greitis |
Leidžiamas sukimo momentas |
Leidžiamas inercijos momentas |
|
1 ašis |
-180 laipsnių iki +180 laipsnio |
175 laipsniai/s |
/ |
/ |
|
2 ašis |
-140 laipsnių iki +92 laipsnio |
175 laipsniai/s |
/ |
/ |
|
3 ašis |
-87 laipsnių iki +135 laipsnio |
180 laipsnių / s |
/ |
/ |
|
4 ašis |
/ |
/ |
/ |
/ |
|
5 ašis |
-125 laipsnių iki +125 laipsnio |
250 laipsnių / s |
240 N·m |
27 kg · m² |
|
6 ašis |
-360 laipsnių iki +360 laipsnio |
340 laipsnių / s |
135 N·m |
11 kg · m² |
Sąsajos ir veikimo aplinka
|
Parametras |
Specifikacija |
|
Rezervuotas I/O |
26Pin |
|
Rezervuotos dujų jungtys |
2 × φ10 mm |
|
Montavimo aplinkos temperatūra |
0-45 laipsnių |
|
Santykinė drėgmė |
20–80 % santykinis drėgnumas, nėra kondensato |
|
Leidžiama vibracija |
Mažiau nei 0,5 G |
|
Apsaugos įvertinimas |
Roboto korpusas IP54; riešo IP67 |
|
Diegimo apribojimai |
Laikykite atokiai nuo degių ar korozinių skysčių ar dujų ir elektros trukdžių šaltinių |
Pritaikymas ir integravimas
CRP skelbia konfigūravimo parinktis visame savo pramoninių robotų asortimente. Toliau pateiktos parinktys yra įmonės lygio pasiūlymai; suderinamumas su CRP-RA21-70T5RA21 turi būti patvirtintas prieš užsakant.
Paskelbtos konfigūracijos parinktys
• Sujungimo kabelis:Standartinis ilgis 5 m, galimi 8 m, 10 m, 15 m arba pasirinktiniai ilgiai.
• Transformatoriaus galia:3 000 W, 5 000 W, 8 000 W arba kitos galimybės pagal užsakymą.
• Išmokyti pakabuką:Modelis C arba modelis E.
• Mokyti pakabuko laidą:6 m, 8 m, 10 m, 12 m, 15 m arba pasirinktinis ilgis.
• Sąsajos kalba ir etiketės:Galimos angliškos sąsajos etiketės. Už alternatyvias etiketes gali būti taikomas papildomas dizaino mokestis.
• Roboto spalva:RAL spalvų variantus skelbia CRP. Nurodytas 45 dienų pristatymo laikas taikomas nurodytam spalvų variantui, o ne visam roboto užsakymui.
Informacija paraiškos peržiūrai
Norėdami padėti CRP peržiūrėti jūsų paraišką, pateikite šią projekto informaciją:
• Ruošinys ir įrankiai:Ruošinio matmenys ir svoris, griebtuvo svoris ir bet kokia kita ant riešo tvirtinama įranga.
• Darbo pozicijos:Paėmimo ir padėjimo vietos, įskaitant ruošinio orientaciją.
• Diegimo išdėstymas:Montavimo padėtis, laisva erdvė, mašinos sąsajos ir galimos kliūtys.
• Proceso reikalavimai:Numatyta tvarkymo užduotis ir tikslinis ciklo laikas.
• Integravimo reikalavimai:Pneumatinės jungtys, I/O signalai, elektros tiekimas ir ryšio poreikiai.
Ši informacija padeda CRP įvertinti programos reikalavimus ir aptarti tinkamą konfigūraciją.
Susisiekite su CRP dėl projekto peržiūros
Gamyba ir kokybės užtikrinimas
Gamyba ir MTEP ištekliai
• Gamybos bazė:Daugiau nei 30 000 m², kaip pranešė CRP.
• Darbo jėga:Daugiau nei 300 darbuotojų.
• Intelektinė nuosavybė:Daugiau nei 400 intelektinės nuosavybės teisių, įskaitant daugiau nei 40 išradimų patentų.
Kokybės kontrolė
• Gaunamos medžiagos:Gaunamų medžiagų kokybės patikra.
• Gamyba ir surinkimas:Kokybės patikra gamybos ir surinkimo metu.
• Patikra prieš išsiuntimą:Patikrinama prieš gaminiams išvežant iš gamyklos.
• Pramoninio roboto veikimo testavimas:CRP paskelbtoje gamyklos informacijoje aprašomi veikimo patikrinimai, įskaitant pakartotinį padėties nustatymo tikslumą ir apkrovos veikimo stabilumą.
Tai įmonės lygio kokybės praktika, o ne konkretaus modelio CRP-RA21-70T5RA21 bandymų rezultatai. Paprašykite šiam modeliui taikomų techninių ir tikrinimo dokumentų, jei jie reikalingi projekto tvirtinimui.
Peržiūrėkite CRP kokybės kontrolės informaciją
DUK
K: Kaip turėčiau įvertinti, ar robotas gali tvarkyti mano ruošinį?
A: Apsvarstykite ruošinio svorį kartu su griebtuvu ir kita ant riešo pritvirtinta įranga. Be nurodytos 70 kg maksimalios naudingosios apkrovos, taip pat reikėtų atsižvelgti į numatomas darbo vietas ir judėjimo reikalavimus.
Kl .: Kaip galiu patikrinti, ar robotas gali pasiekti mano reikiamas pozicijas?
A: Naudokite darbo diapazono diagramą, kad palygintumėte planuojamą montavimo padėtį su reikiamomis paėmimo ir išdėstymo vietomis. Nurodytas 2130 mm maksimalus pasiekiamumas nereiškia, kad kiekvienas to atstumo taškas yra pasiekiamas iš visų pusių.
K: Ką turėčiau patikrinti integruojant pneumatinį griebtuvą?
A: Robotas pateikia dvi rezervuotas φ10 mm dujų jungtis. Patvirtinkite griebtuvo pneumatinius reikalavimus, oro tiekimą, vamzdelių išdėstymą ir tvirtinimo sąsają.
Kl.: Ar visos paskelbtos tinkinimo parinktys yra standartinės šiam modeliui?
A: Ne. Kabelių ilgiai, transformatoriaus galia, mokomieji pakabinami modeliai, pakabinamų kabelių ilgiai, sąsajos etiketės ir spalvų parinktys skelbiami CRP produktų asortimento lygiu. Patvirtinkite jų suderinamumą su šiuo robotu ir konkretaus užsakymo pristatymo grafiką su CRP.
Populiarus Žymos: penkių ašių medžiagų tvarkymo robotas, Kinijos penkių ašių medžiagų tvarkymo robotų gamintojai, tiekėjai, gamykla