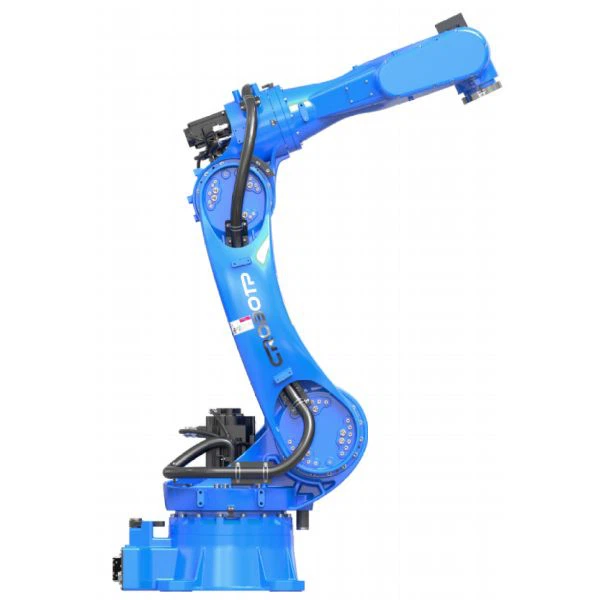
Produkto apžvalga
CRP-RS07-10Z40H yra 4 ašių SCARA robotas, skirtas tvarkyti, rūšiuoti, pakrauti ir iškrauti, išpilstyti, spausdinti tamponu ir suvirinti skardą. 700 mm maksimalus pasiekiamumo atstumas, 5 kg vardinė apkrova ir 10 kg maksimali naudingoji apkrova, ji skirta automatizuotoms darbo stotims, kurioms reikia horizontalaus judėjimo ir veikimo vertikalia ašimi.
Jo 37 kg sveriantis roboto korpusas ir G12 elektrinė spinta padeda integruoti į tinkamas gamybos sistemas.
Pagrindinės savybės
700 mm maksimalus pasiekiamumo atstumas
Suteikia apibrėžtą darbo diapazoną, skirtą pasiimti ir padėti užduotims bei darbo vietos automatizavimui.
5 kg vardinė apkrova, 10 kg maksimali
Siūlo 5 kg vardinę naudingąją apkrovą ir 10 kg didžiausią naudingąją apkrovą, skirtą naudoti su skirtingais tvarkymo reikalavimais. Renkantis naudingąją apkrovą reikia atsižvelgti į ruošinį ir svirties galo įrankius.
0,48 s standartinis ciklo laikas
Nurodytas standartinis ciklo laikas yra 0,48 sekundės. Tikrasis ciklo laikas priklauso nuo judėjimo kelio, kelionės atstumo, naudingosios apkrovos ir proceso sekos.
G12 elektrinė spintelė ir 15 kontaktų sąsaja
G12 elektrinė spintelė ir 15 kontaktų grandinės sąsaja suteikia pagrindinę informaciją apie valdymo sistemos planavimą ir įrangos integravimą.
Išorinis matmuo

|
Modelis |
CRP-RS07-10Z40H |
|
A= |
325mm |
Judesio diapazono diagrama

|
Vardas/modelis |
CRP-RS07-10Z40H |
|
B Maksimalus saugus judesių diapazonas |
770mm |
|
C Efektyvus judesių diapazonas |
700mm |
|
D Žasto judesio spindulys |
325mm |
|
E Maksimalus kvadratinės matricos dydis |
550-750 mm |
|
F Didelis stačiakampės matricos dydis |
400-460 mm |
|
G Saugus atstumas nuo bazės |
180mm |
Taikymo scenarijai
- Tvarkymas:Perkelia ruošinius tarp armatūros, mašinų ar gamybos stočių.
- Rūšiavimas:Automatinio rūšiavimo proceso metu dalys perkeliamos į nurodytas vietas.
- Pakrovimas ir iškrovimas:Pakrauna arba iškrauna ruošinius suderinamose mašinose ir įtaisuose.
- Dozavimas:Perkelia dozavimo įrankius nustatytu proceso keliu.
- Tampografija:Perkelia dalis tarp pakrovimo, spausdinimo ir iškrovimo pozicijų.
- Skardos suvirinimas:Tvarko dalis arba pozicijas suderinamus įrankius alavo suvirinimo darbo eigoje.
Techninės specifikacijos
Pagrindinės specifikacijos
|
Parametras |
Specifikacija |
|
Modelis |
CRP-RS07-10Z40H |
|
Roboto tipas |
4 ašių horizontalios jungtys |
|
Diegimo režimas |
Stalviršio montavimas |
|
Roboto kūno svoris |
37kg |
|
Didžiausias pasiekiamumo atstumas |
700mm |
|
Standartinis ciklo laikas |
0.48s |
|
Elektros spintos konfigūracija |
G12 |
Judėjimo ir padėties nustatymas
|
Parametras |
Specifikacija |
|
Pakartotinis padėties nustatymo tikslumas – J1–J2 |
±0,025 mm |
|
Pakartotinis padėties nustatymo tikslumas – J3 |
±0,01 mm |
|
Pakartotinis padėties nustatymo tikslumas – J4 |
±0,01 laipsnio |
|
Maksimali kelionė – J1 |
±142 laipsniai |
|
Maksimali kelionė – J2 |
±160 laipsnių |
|
Maksimali kelionė – J3 |
300/400 mm |
|
Maksimali kelionė – J4 |
±360 laipsnių |
|
Maksimalus greitis – J1–J2 |
10 500 mm/s |
|
Maksimalus greitis – J3 |
1100 mm/s |
|
Maksimalus greitis – J4 |
2600 laipsnių /s |
|
J3 Slėgis žemyn |
220N |
Naudingoji apkrova, inercija ir variklio galia
|
Parametras |
Specifikacija |
|
Nominali apkrova |
5kg |
|
Didžiausia naudingoji apkrova |
10kg |
|
J4 Leidžiamas inercijos momentas – vardinis |
0,02 kg · m² |
|
J4 Leistinas inercijos momentas – didžiausias |
0,25 kg · m² |
|
J1 variklio galia |
0.75kW |
|
J2 variklio galia |
0.5kW |
|
J3 variklio galia |
0.2kW |
|
J4 variklio galia |
0.2kW |
Sąsaja ir veikimo aplinka
|
Parametras |
Specifikacija |
|
Grandinės sąsaja |
15 kontaktų |
|
Ryšio linijos specifikacijos |
Φ6 mm × 2; φ8 mm × 2 |
|
Papildoma slėgio vertė, nurodyta originaliose specifikacijose |
0.59MPa |
|
Aplinkos temperatūra |
Standartinis tipas: 0–40 laipsnių |
|
Diegimo aplinka |
Laikykite atokiai nuo degių ar korozinių skysčių ar dujų ir elektros trukdžių šaltinių |
|
Pagrindinis taško nustatymas iš naujo |
Pagal pirminę specifikaciją neprivaloma |
Tinkinimo parinktys
CRP siūlo tinkinimo parinktis visame savo robotų asortimente. Kalbant apie CRP-RS07-10Z40H, projekto aptarimai gali apimti šiuos reikalavimus, atsižvelgiant į modelio suderinamumą:
- Kabelio maršrutas:Išorinio kabelio ilgis priklauso nuo įrangos išdėstymo ir montavimo poreikių.
- Išmokyti pakabuką ir etiketes:Pakabuko tipo, kabelio ilgio ir sąsajos etiketės reikalavimai.
- Roboto išvaizda:Spalvos reikalavimai projektams su specifine įranga arba gamybos linijos išvaizdos standartais.
- Kitos parinktys:Transformatoriaus galia ir kiti reikalavimai, priklausomai nuo modelio prieinamumo.
Pateikite savo reikalavimus, kad patikrintumėte, kokios parinktys yra šiam modeliui.
Naujo roboto kūrimas
Programoms, kurioms reikalingas naujas roboto dizainas, pasidalykite pagrindiniais veikimo reikalavimais, kad padėtumėte CRP įvertinti projektą:
- Ruošinys ir įrankiai:Dalies matmenys, bendras krovimo svoris ir svirties galo įrankiai.
- Judėjimo ir ciklo laikas:Išsirinkite ir padėkite pozicijas, kelionės atstumus ir tikslinį ciklo laiką.
- Darbo vietos išdėstymas:Mašinų angos, tvirtinimo vietos ir laisva montavimo vieta.
- Sistemos integravimas:Reikalinga įvestis / išvestis, ryšio sąsajos ir jungtys su periferine įranga.
Ši informacija padeda apibrėžti paraiškos reikalavimus ir padeda diskutuoti apie konkretų projektą.
Aptarkite savo paraišką
Kokybės kontrolė
CRP aprašo įmonės lygio kokybės procedūras, apimančias komponentų patikrinimą, roboto veikimo įvertinimą, apkrovos testavimą ir kalibravimą.
- Komponentų patikrinimas:Paskelbtos procedūros apima matmenų patikrinimą ir gaunamų medžiagų patikrinimą.
- Našumo tikrinimas:CRP aprašo pakartotinio padėties nustatymo tikslumą ir apkrovos veikimo stabilumo įvertinimus, taip pat patikrinimus, ar nėra triukšmo, neįprastų garsų ir suderinamumo su elektros spintele.
- Senėjimas ir kalibravimas:Paskelbtos įmonės procedūros apima 24 valandų didžiausios apkrovos senėjimo testą ir 50 taškų kalibravimo procesą robotams, sveriantiems mažiau nei 50 kg.
DUK
Kl .: Kuo skiriasi nominali ir maksimali apkrova?
A: Nominali naudingoji apkrova yra 5 kg, o nurodyta maksimali apkrova yra 10 kg. Rinkdamiesi robotą užduočiai, atsižvelkite į visą rankos galo apkrovą ir numatomas darbo sąlygas.
Kl.: Kuo skiriasi 700 mm pasiekiamumas ir 770 mm saugaus judėjimo diapazonas?
A: Techninėse specifikacijose nurodytas 700 mm maksimalus pasiekiamumo atstumas. Produkto puslapio judėjimo diagramoje atskirai nurodomas 770 mm maksimalus saugus judesių diapazonas. Tai yra skirtingi matavimai ir planuojant darbo vietą neturėtų būti naudojami pakaitomis.
Klausimas: Ar J3 Travel yra 300 mm ar 400 mm?
A: Originalioje specifikacijoje išvardyti 300 mm ir 400 mm, tačiau nenurodoma, kuri konfigūracija atitinka kiekvieną vertę. Rinkdamiesi robotą patvirtinkite atitinkamą kelionę.
K: Kokios ryšio sąsajos yra prieinamos?
A: Išvardytose specifikacijose nurodoma 15 kontaktų grandinės sąsaja ir G12 elektros spinta. Palaikomi ryšio protokolai techninėje lentelėje nenurodyti. Planuodami integraciją su išorine įranga, paprašykite atitinkamos sąsajos dokumentacijos.
Klausimas: Kokios kokybės dokumentai yra prieinami?
A: CRP skelbia informaciją apie savo įmonės lygmens tikrinimo ir testavimo procedūras. Pirkėjai, kuriems reikalingas atsekamumas, gali prašyti kokybės įrašų, taikomų tiekiamam robotui ir jo tikrinimo reikalavimams.
Populiarus Žymos: crobotp scara robotas 700 mm, Kinijos crobotp scara robotas 700 mm gamintojai, tiekėjai, gamykla