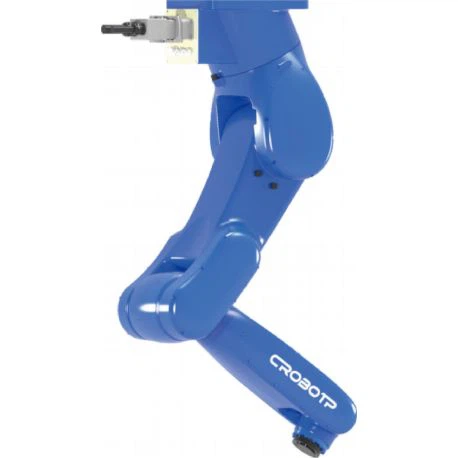
Produkto pristatymas
CRP-RH32-130 yra šešių ašių pramoninis robotas, skirtas medžiagų tvarkymui, įskaitant krovimą ant padėklų ir pakrovimo bei iškrovimo operacijas. Didžiausia 130 kg naudingoji apkrova, 3 255 mm maksimalus pasiekiamumas ir ±0,06 mm pakartotinio padėties nustatymo tikslumas palaiko medžiagų perkėlimą tarp darbo vietų ir automatinį krovinių išdėstymą apibrėžtoje darbo zonoje.
Padėklų klojimo projektams pasirinkimas taip pat priklauso nuo ruošinio matmenų, sugriebimo būdo, padėklų išdėstymo, paėmimo ir įdėjimo pozicijų bei reikiamo darbo ciklo.
Pagrindinės savybės
Išplėstas lankstaus langelių išdėstymo pasiekiamumas
3 255 mm maksimalus pasiekiamumas suteikia sistemos integratoriams daugiau galimybių planuojant roboto išdėstymą aplink konvejerius, darbo vietas ir padėklų vietas. Tikrasis išdėstymas turi būti patikrintas pagal roboto darbo diapazono brėžinį ir sujungimo ribas.
130 kg Naudingoji apkrova apkrovos parinkimui
Maksimali 130 kg naudingoji apkrova suteikia apibrėžtą atspirties tašką renkantis robotą pakuočių ir medžiagų tvarkymo užduotims atlikti. Pirkėjai, tikrindami reikiamą naudingąją apkrovą, turėtų atsižvelgti į visą svirties galo įrankių komplektą.
Šešių ašių judesys paėmimui ir įdėjimui
Šešių ašių artikuliacija leidžia robotui reguliuoti savo orientaciją paėmimo, perkėlimo ir pastatymo metu. Tai suteikia judėjimo lankstumo planuojant darbo kelius aplink ruošinius ir šalia esančią įrangą.
Techninės specifikacijos
|
Prekė |
Specifikacija |
|
Modelis |
CRP-RH32-130 |
|
Roboto tipas |
Vertikalus kelių jungčių robotas |
|
Ašių skaičius |
6 |
|
Didžiausia naudingoji apkrova |
130 kg |
|
Maksimalus pasiekiamumas |
3,255 mm |
|
Pakartotinis padėties nustatymo tikslumas |
±0,06 mm |
|
Montavimas |
Montuojamas ant grindų |
|
Roboto svoris |
1,360 kg |
|
Triukšmo lygis |
<80 dB(A) |
|
Triukšmo matavimo būklė |
Robotas pritvirtintas ant lygaus pagrindo; matavimo taškas 4300 mm nuo J1 centro, kaip nurodyta pirminiuose duomenyse |
|
Rezervuotas I/O |
26 kontaktų |
|
Rezervuota dujų sąsaja |
2 × φ12 mm |
|
Darbinė temperatūra |
0-45 laipsnių |
|
Santykinė drėgmė |
20–80%, nekondensuojantis |
|
Vibracijos reikalavimas |
Mažiau nei 0,5 G |
|
Apsaugos įvertinimas |
Roboto korpusas IP54; riešo IP67 |
|
Valdiklio spinta |
G15A |
Ašies judėjimas, greitis, sukimo momentas ir inercija
|
Ašis |
Judėjimo diapazonas |
Maksimalus greitis |
Leidžiamas sukimo momentas |
Leidžiama inercija |
|
A1 |
-180 laipsnių iki +180 laipsnio |
105 laipsniai/s |
- |
- |
|
A2 |
-76 laipsnių iki +64 laipsnio |
100 laipsnių /s |
- |
- |
|
A3 |
-74 laipsnių iki +100 laipsnio |
100 laipsnių /s |
- |
- |
|
A4 |
-200 laipsnių iki +200 laipsnio |
170 laipsnių / s |
830 N·m |
85 kg · m² |
|
A5 |
-125 laipsnių iki +125 laipsnio |
170 laipsnių / s |
830 N·m |
85 kg · m² |
|
A6 |
-360 laipsnių iki +360 laipsnio |
300 laipsnių / s |
442 N·m |
45 kg · m² |
Padėklų ir medžiagų tvarkymo programos
CRP-RH32-130 gali būti naudojamas atliekant medžiagų perkėlimo užduotis, kai reikiama apkrova, darbinis pasiekiamumas ir roboto judėjimas yra suderinami su gamybos išdėstymu.
- Paletavimas:Perkelkite dėžutes, pakuotes ar kitus tinkamus ruošinius iš paėmimo taško į nurodytas padėklų vietas.
- Pakrovimas ir iškrovimas:Perkelkite ruošinius tarp gamybos įrangos, konvejerių ir apdorojimo stočių.
- Pervežimas tarp stočių:Perkelkite medžiagas tarp nustatytų pozicijų gamybos ląstelėje.
- Automatizuotas medžiagų srautas:Palaikykite pasikartojančias tvarkymo užduotis kaip didesnio gamybos ar logistikos proceso dalį.
Praktinį išdėstymą nustato ruošinio ir pakuotės matmenys, padėklo dydis, krovimo modelis ir sugriebimo būdas. Didžiausias roboto pasiekiamumas yra atskaitos taškas pirminiam pasirinkimui, o ne garantija, kad kiekviena padėklo padėtis bus pasiekiama iš kiekvienos montavimo vietos.
Diegimo sąsaja ir judesių diapazonas
Diegimo sąsajos schema


Judėjimo diapazono diagrama

Padėklų dėjimo reikalavimai
Norėdami įvertinti robotą konkrečiai programai, pirkėjai savo užklausoje gali pateikti šią informaciją.

|
Reikalinga informacija |
Pateikti išsamią informaciją |
|
Ruošinys arba pakuotė |
Matmenys, svoris, forma ir pakavimo medžiaga |
|
Padėklas |
Padėklo matmenys, tikslinis krovimo modelis ir didžiausias rietuvės aukštis |
|
Sugriebimo metodas |
Esamos griebtuvo detalės arba reikalingas ruošinio paėmimo būdas |
|
Paėmimo ir įdėjimo taškai |
Konvejerio padėtis, mašinos vieta, padėklų vieta ir laisva erdvė |
|
Reikalingas našumas per valandą arba tikslinis ciklo laikas |
|
|
Esama įranga |
Konvejeris, prieš srovę arba pasroviui skirtos mašinos ir atitinkamos valdymo sąsajos |
Aptarkite savo paletavimo programą
Gamyba ir kokybės užtikrinimas
CRP paskelbtos gamybos galimybės apima pagrindinių komponentų gamybą, robotų surinkimą, kabelių montavimą ir testavimą.
- Kokybės patikrinimai:Gaunamų medžiagų patikrinimas, gamybos patikrinimai ir patikrinimai prieš išsiuntimą.
- Robotų bandymai:Pakartotinis padėties nustatymo tikslumas ir apkrovos veikimo stabilumas.
- Paletavimo programinė įranga:CRP siūlo savarankiškai sukurtą padėklų krovimo programinės įrangos paketą ir turi patirties išimant padėklus, išimant padėklus ir rūšiuojant programas.

MOQ, pristatymas ir aptarnavimas po pardavimo
- Minimalus užsakymo kiekis:Standartinių robotų modelių minimalus užsakymo kiekis yra 1 komplektas.
- Standartinio modelio išsiuntimas:Paprastai standartiniams modeliams tai trunka 2–3 dienas.
- Individualūs sprendimai:Gali prireikti mažiausiai 7 dienų, atsižvelgiant į prašomų pakeitimų sudėtingumą.
- Roboto kėbulo garantija:2 metai pagal CRP paskelbtą garantinio aptarnavimo politiką.
- Pagalba po nutraukimo:Remonto palaikymas iki 5 metų ir pakeitimo palaikymas iki 10 metų pagal paskelbtą politiką.
Standartinis išsiuntimo laikas nėra toks pat kaip bendras pristatymo į paskirties vietą laikas. Galutinė išsiuntimo tvarka, transportavimo laikas ir taikomos paslaugų sąlygos turi būti atspindėti užsakyme.

DUK
Kl.: Ar CRP-RH32-130 gali apdoroti skirtingų dydžių pakuotes toje pačioje paletavimo linijoje?
A: Skirtingų dydžių pakuotėms gali prireikti skirtingų suėmimo būdų, paėmimo pozicijų ir krovimo modelių. Pateikite pakuotės matmenis, svorį ir reikiamus padėklų modelius, kad įvertintumėte numatomą gaminių asortimentą.
Kl .: Kaip galima įvertinti numatomą krovimo ant padėklų ciklo laiką?
A: Ciklo trukmė priklauso nuo atstumo nuo paėmimo iki padėties, judėjimo sekos, sugriebimo ir atleidimo laiko, pakuotės išdėstymo ir saugos reikalavimų. Tikslinė išvestis ir apdorojimo seka yra vertinimo atskaitos taškas.
Kl .: Ar robotą galima integruoti į esamą gamybos liniją?
A: Integracija priklauso nuo laisvos erdvės, konvejerio ir mašinos padėties, valdymo sąsajų, sugriebimo įrangos ir saugos priemonių. Pateikite esamą linijos išdėstymą ir išsamią informaciją apie įrangą, kad įvertintumėte integravimo reikalavimus.
K: Ar su robotu yra paletavimo programinė įranga?
A: CRP siūlo savarankiškai sukurtą paletavimo programinės įrangos paketą. Pasiūloje patvirtinkite įtrauktas funkcijas, valdiklio reikalavimus ir programinės įrangos apimtį.
Kl .: Kokia informacija turėtų būti pateikta, kai prašoma pasiūlymo?
A: Įtraukite ruošinio svorį ir matmenis, padėklų dydį ir krovimo modelį, sugriebimo būdą, paėmimo ir padėjimo vietas, tikslinę produkciją ir esamos įrangos informaciją. Ši informacija padeda CRP įvertinti siūlomą tvarkymo programą ir konfigūraciją.
Populiarus Žymos: automatinis padėklų krovimo robotas pramoniniam pakrovimui ir iškrovimui, Kinijos automatinis padėklų krovimo robotas, skirtas pramonės pakrovimo ir iškrovimo gamintojams, tiekėjams, gamyklai