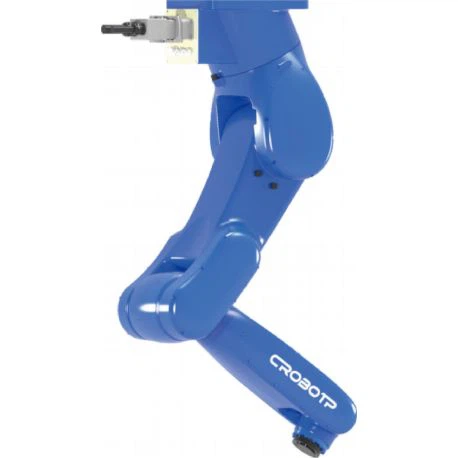
Produkto apžvalga
CRP-RS07-06Z20 yra 4 ašių SCARA robotas, sukurtas pakartotiniam tvarkymui ir darbo vietų automatizavimui 3C elektronikos gamyboje. Didžiausias 700 mm pasiekiamumas, 3 kg vardinė ir 6 kg maksimali naudingoji apkrova palaiko komponentų perkėlimą, surinkimą, ženklinimą, testavimą ir kitas paėmimo ir padėjimo operacijas.
21 kg sveriantis roboto korpusas palaiko montavimą ant stalviršio arba šoninės sienos. Standartinis 0,39 s ciklo laikas, adaptyvus pagreičio algoritmas ir integruotas Gigabito tinklo kabelis leidžia naudoti kompaktiškus elektronikos gamybos elementus, kuriems reikalingas pasikartojantis judėjimas ir regėjimo sistemos integracija.
Pagrindinės savybės
Kompaktiškas korpusas su lanksčiu montavimu
Robotas sveria 21 kg ir palaiko montavimą ant stalviršio arba šoninės sienos. Šios parinktys suteikia lankstumo organizuojant roboto pozicijas aplink armatūrą, mašinas ir gamybos įrangą.
01
0,39 s standartinis ciklo laikas
Nurodytas standartinis ciklo laikas yra 0,39 sekundės. Didžiausias jungties greitis yra 8 290 mm/s J1–J2, 1 000 mm/s J3 ir 2 500 laipsnių/s J4. Tikrasis ciklo laikas priklauso nuo judėjimo kelio, naudingosios apkrovos ir veikimo sąlygų.
02
Adaptyvaus pagreičio algoritmas
Adaptyvaus pagreičio algoritmas optimizuoja judesių trajektorijas ir palaiko sklandesnį pagreitį ir lėtėjimą kartojamų judesių metu. Tai aktualu programoms, kuriose dažnai pasirenkami ir išdėstomi ciklai.
03
Integruotas Gigabito tinklo kabelis
Roboto rankoje yra įmontuotas Gigabit tinklo kabelis, palaikantis vaizdo kameros jungtis. Turėtų būti įvertintas kameros suderinamumas, ryšio protokolai ir programinės įrangos sąsajos, skirtos numatytai regėjimo valdomai programai.
04
Modulinės rankos dizainas
Modulinė svirties konstrukcija palaiko prisitaikymą prie skirtingų 3C automatikos reikalavimų. Galimi pakeitimai priklauso nuo pageidaujamo dizaino ir turi būti įvertinti pagal reikiamą pasiekiamumą, naudingąją apkrovą ir įrengimo išdėstymą.
05
Taikymo scenarijai
- 3C komponentų tvarkymas:Perkelia elektroninius komponentus tarp padėklų, tvirtinimo detalių ir apdorojimo stočių.
- Surinkimo ir prijungimo operacijos:Pastato ir deda komponentus atliekant pasikartojančias elektronikos surinkimo užduotis.
- Ženklinimas ir ženklinimas:Perkelia ruošinius tarp armatūros ir etikečių arba žymėjimo punktų.
- Testavimas ir patikra:Pakrauna ir iškrauna dalis bandymų arba tikrinimo stotyse, įskaitant suderinamas vizija pagrįstą darbo eigą.
- Klijavimas ir dozavimas:Padeda ruošinius arba suderinamus dozavimo įrankius užprogramuotam klijavimui.
- Užrakinimo operacijos:Tvarko dalis tinkamų tvirtinimo ar užrakinimo procesų metu, atsižvelgiant į įrankių ir proceso reikalavimus.
Techninės specifikacijos
Pagrindinės specifikacijos
|
Parametras |
Specifikacija |
|
Modelis |
CRP-RS07-06Z20 |
|
Roboto tipas |
4 ašių horizontalios jungtys |
|
Diegimo režimas |
Stalviršio / šoninės sienos montavimas |
|
Roboto kūno svoris |
21kg |
|
Didžiausias pasiekiamumo atstumas |
700mm |
|
Standartinis ciklo laikas |
0.39s |
|
Nominali apkrova |
3kg |
|
Didžiausia naudingoji apkrova |
6kg |
|
Elektros spintos konfigūracija |
G12 |
Judėjimo ir padėties nustatymas
|
Parametras |
Specifikacija |
|
Pakartotinis padėties nustatymo tikslumas – J1–J2 |
±0,02 mm |
|
Pakartotinis padėties nustatymo tikslumas – J3 |
±0,01 mm |
|
Pakartotinis padėties nustatymo tikslumas – J4 |
±0,01 laipsnio |
|
Maksimali kelionė – J1 |
±130 laipsnių |
|
Maksimali kelionė – J2 |
±150 laipsnių |
|
Maksimali kelionė – J3 |
200mm |
|
Maksimali kelionė – J4 |
±360 laipsnių |
|
Maksimalus greitis – J1–J2 |
8 290 mm/s |
|
Maksimalus greitis – J3 |
1000 mm/s |
|
Maksimalus greitis – J4 |
2500 laipsnių /s |
|
J3 Slėgis žemyn |
120N |
J4 Inercija ir sąsajos
|
Parametras |
Specifikacija |
|
J4 Vardinis leistinas inercijos momentas |
0,01 kg · m² |
|
J4 Didžiausias leistinas inercijos momentas |
0,12 kg · m² |
|
Sąsajos grandinė |
10 kontaktų |
|
Ryšio detalės |
2 × φ8 mm |
|
Papildoma vertė nurodyta originalioje specifikacijoje |
0.59MPa |
Veikimo aplinka
|
Parametras |
Specifikacija |
|
Standartinė aplinkos temperatūra |
0-40 laipsnių |
|
IP įvertinimas |
IP20 |
|
Iš naujo nustatyti kilmę |
Pagal pirminę specifikaciją neprivaloma |
|
Diegimo aplinka |
Laikykite atokiai nuo degių ar korozinių skysčių ar dujų ir elektros trukdžių šaltinių |
Kodėl verta rinktis CRP 3C automatizavimui
Kompaktiškų 3C darbo vietų pritaikymas
- Darbo vietos pritaikymas:Aptarkite montavimo metodą, darbo diapazoną ir periferinės įrangos reikalavimus, atsižvelgdami į numatomą tvarkymo, surinkimo ar tikrinimo procesą.
- Roboto konfigūracija:CRP siūlo savo roboto gaminių asortimentą sujungimo kabelio ilgio, transformatoriaus talpos, mokymo pakabuko, pakabinamo kabelio ilgio, sistemos sąsajos ir spalvos pasirinkimų. Prieinamumas priklauso nuo modelio suderinamumo.
- Vizijos sistemos integravimas:CRP-RS07-06Z20 turi integruotą Gigabit tinklo laidą, skirtą vaizdo kameros integravimui. Numatytai sistemai turi būti patvirtintas fotoaparato suderinamumas, ryšio protokolai ir programinės įrangos sąsajos.
Integruotos gamybos galimybės
- Gamybos procesai:CRP gamybos operacijos apima pagrindinių komponentų gamybą, robotų surinkimą, robotų tvarsčių įrengimą ir robotų testavimą.
- Gamybos mastai:CRP praneša, kad gamyklos plotas viršija 30 000 m², o metinis gamybos pajėgumas – 30 000 rinkinių visame savo gaminių asortimente.
- Gamybos palaikymas:Šios įmonės lygio galimybės palaiko pramoninių robotų gamybą įvairiems automatizavimo reikalavimams.
Kokybės patikra ir veikimo patikra
- Komponentų patikrinimas:CRP kokybės procedūros apima pagrindinių komponentų patikrinimą ir apdirbtų roboto korpuso liejinių matmenų matavimą.
- Roboto veikimo patikrinimai:Patikrinimai prieš išsiuntimą apima pakartotinį padėties nustatymo tikslumą ir krovinio veikimo stabilumą.
- Priėmimas konkrečiam projektui:Patvirtinkite tikrinimo elementus ir priėmimo kriterijus, taikomus kiekvienam projektui CRP-RS07-06Z20.
MOQ ir pristatymo planavimas
- Minimalus užsakymo kiekis:CRP tinkinimo DUK nurodo 1 MOQ, skirtą pritaikytoms roboto rankoms. Užsisakant šį standartinį modelį, patvirtinkite taikomą MOQ.
- Standartinio modelio siuntimas:CRP teigia, kad standartiniai robotų modeliai paprastai pristatomi per 2–3 dienas, atsižvelgiant į modelio prieinamumą ir užsakymo patvirtinimą.
- Individualūs sprendimai:CRP nurodo, kad pritaikymui reikia mažiausiai 7 dienų, atsižvelgiant į projekto sudėtingumą. Tikrasis užsakymo pristatymo grafikas turėtų būti patvirtintas po to, kai bus baigtos specifikacijos.
Aptarkite savo 3C automatizavimo reikalavimus
DUK
Kl.: kaip reikėtų atsižvelgti į galutinio vykdymo inerciją renkantis šio roboto įrankius?
A: Renkantis griebtuvą, siurbimo įrankį ar kitą galinį efektorių, atsižvelkite į bendrą judančią apkrovą ir įrankio inerciją. CRP-RS07-06Z20 nurodo J4 vardinę inerciją 0,01 kg·m², o didžiausią inerciją – 0,12 kg·m². Prieš užbaigdami įrankius, patvirtinkite visą įrankio ir ruošinio konfigūraciją pagal galiojančias roboto specifikacijas.
Kl.: Ką reikėtų patikrinti integruojant robotą su esama PLC valdoma gamybos linija?
A: Patvirtinkite PLC modelį, reikalingus I/O signalus, ryšio sąsają ir valdymo spintos konfigūraciją. Turimose modelio specifikacijose yra 10 kontaktų sąsajos grandinės ir G12 elektros spinta, tačiau nenurodomas suderinamumas su kiekvienu PLC ar ryšio protokolu. Prieš integruodami patikrinkite reikiamus ryšius su CRP.
Kl.: Kaip reikėtų įvertinti pakartotinio roboto padėties nustatymo specifikacijas, kad būtų galima tiksliai surinkti?
A: Robotas nurodo pakartotinio padėties nustatymo tikslumą ±0,02 mm J1–J2, ±0,01 mm J3 ir ±0,01 laipsnio J4. Šie paveikslai apibūdina pakartotinį padėties nustatymą roboto lygyje; galutinis surinkimo tikslumas taip pat priklauso nuo armatūros, ruošinio leistinų nuokrypių, galinio efektoriaus ir bendros sistemos sąrankos. Įvertinkite visą darbo vietą pagal reikiamus surinkimo leistinus nuokrypius.
Kl.: Ką reikėtų įvertinti planuojant roboto montavimo padėtį?
A: CRP-RS07-06Z20 palaiko montavimą ant stalviršio ir šoninės sienos. Naudokite judesio diapazono diagramą, kad įvertintumėte rankos atstumą, tvirtinimo detalių vietą ir prieigą prie aplinkinės įrangos. Prieš užbaigdami išdėstymą, patvirtinkite įrengimo išdėstymą ir reikalingą techninės priežiūros vietą, palyginti su faktiniu darbo vietos projektu.
Populiarus Žymos: 3c valdymo robotas, Kinijos 3c valdymo robotų gamintojai, tiekėjai, gamykla